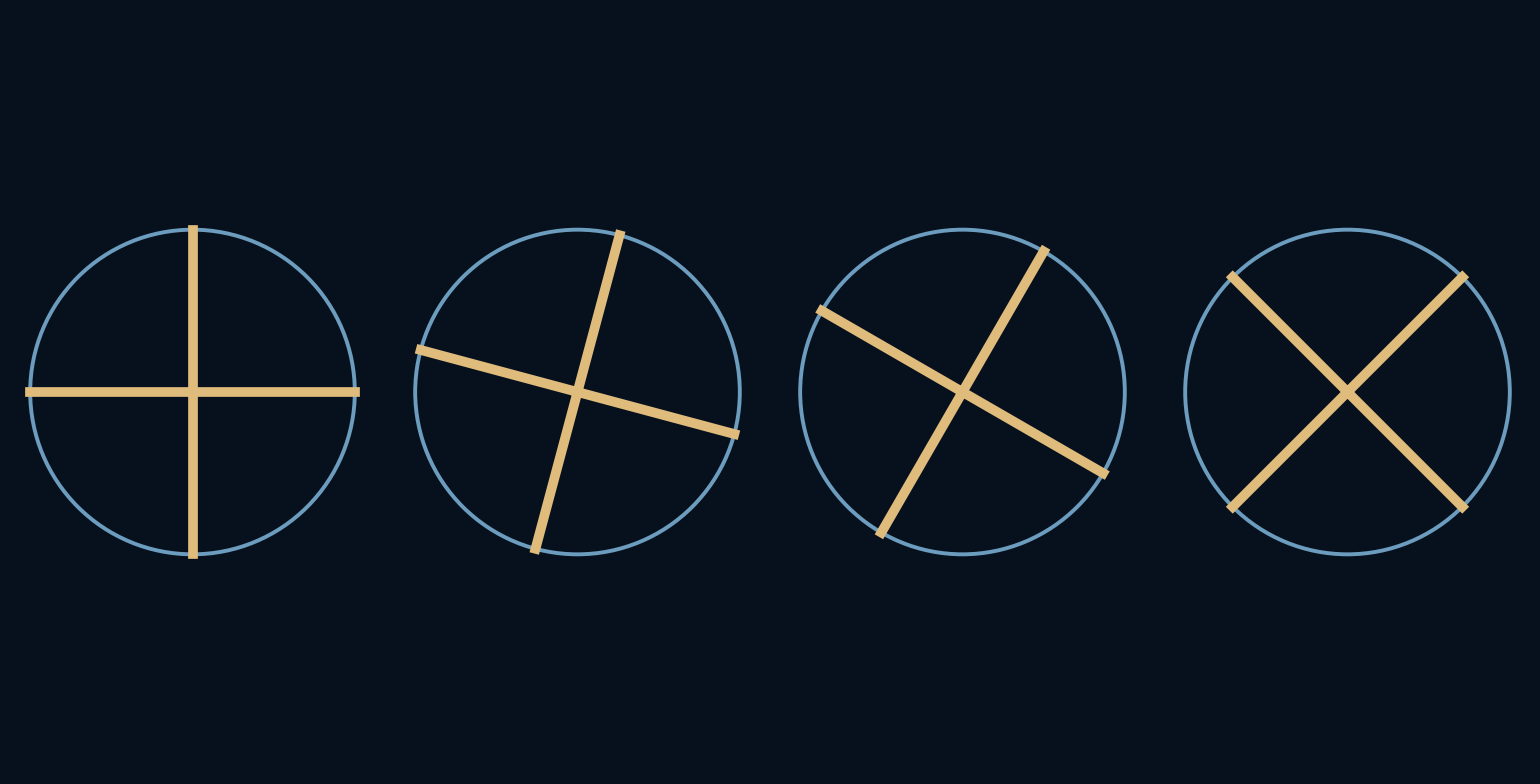
앞으로 도는 바퀴가 뒤로 도는 바퀴와 똑같은 프레임을 남길 수 있을까?
영상 속 바퀴는 차가 앞으로 가는데도 느려지거나 멈추거나 거꾸로 도는 듯 보인다. 기계가 반대로 움직인 것은 아니다. 정지 이미지의 연속이 움직임을 모호하게 설명한 것이다. 같은 모양의 바퀴살 네 개만으로 차량 촬영이나 착시 영상 없이 이 모호함을 정확히 만들 수 있다.
프레임은 위치를 기록하고 그 사이의 여정은 남기지 않는다.
같은 바퀴살은 이름을 잃는다
모델 바퀴에는 균등하게 놓인 구별 불가능한 바퀴살 네 개가 있다. 90도 돌리면 똑같이 보인다. 맨 위 바퀴살이 원래 것이나 옆 것이나 구분할 수 없다. 반복되는 외관이 핵심이다. 한 바퀴살에 뚜렷한 고유 표시가 있으면 정보가 더 생긴다.
초당 다섯 바퀴 도는 바퀴를 초당 24프레임으로 관측해 보자. 프레임 사이에 75도 전진한다. 그런데 다음 그림은 15도 후진했다고도 설명할 수 있다. 앞으로 75도와 뒤로 15도는 바퀴살 간격인 90도만큼 차이 나기 때문이다.
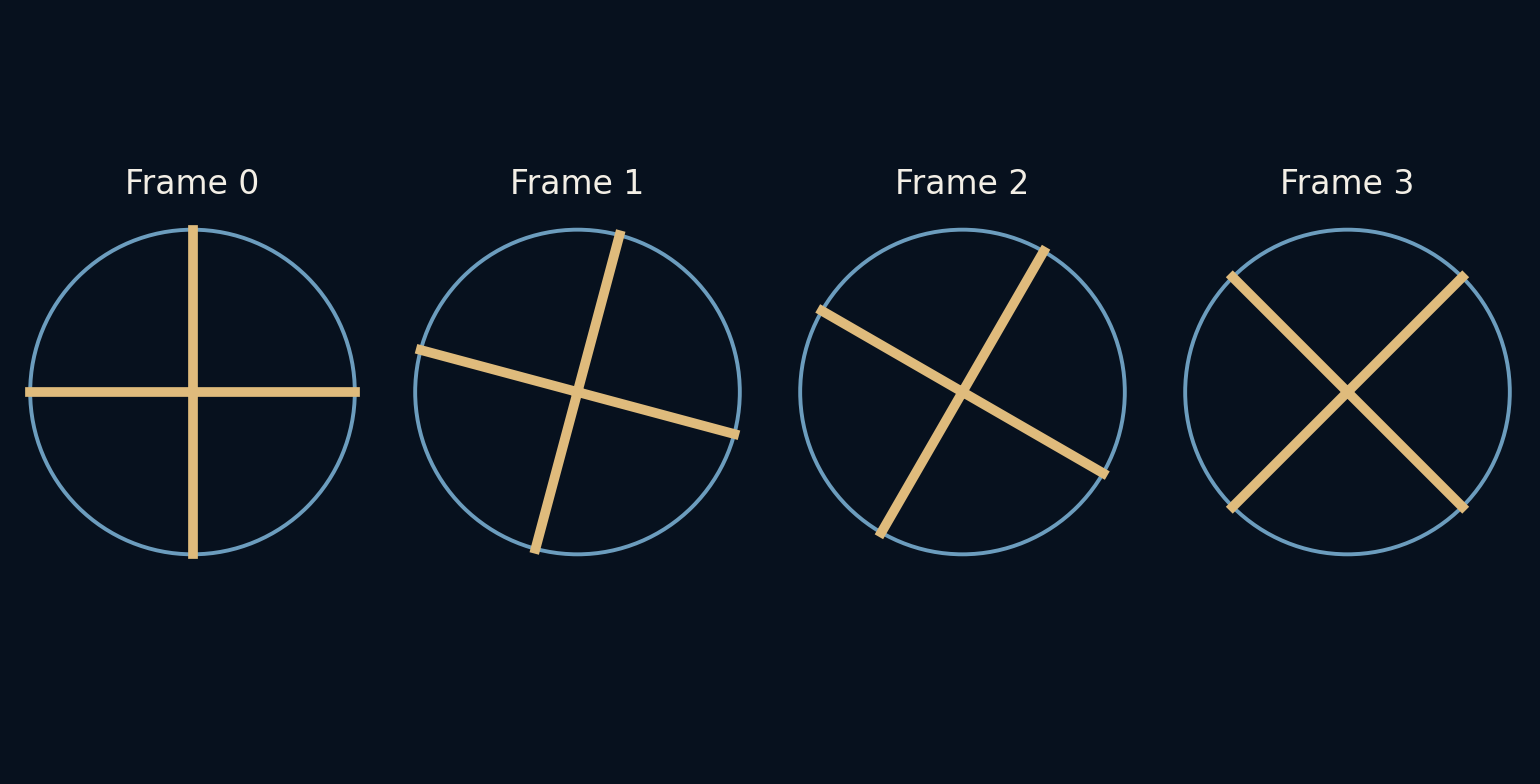
뒤로 도는 설명도 모두 들어맞는다
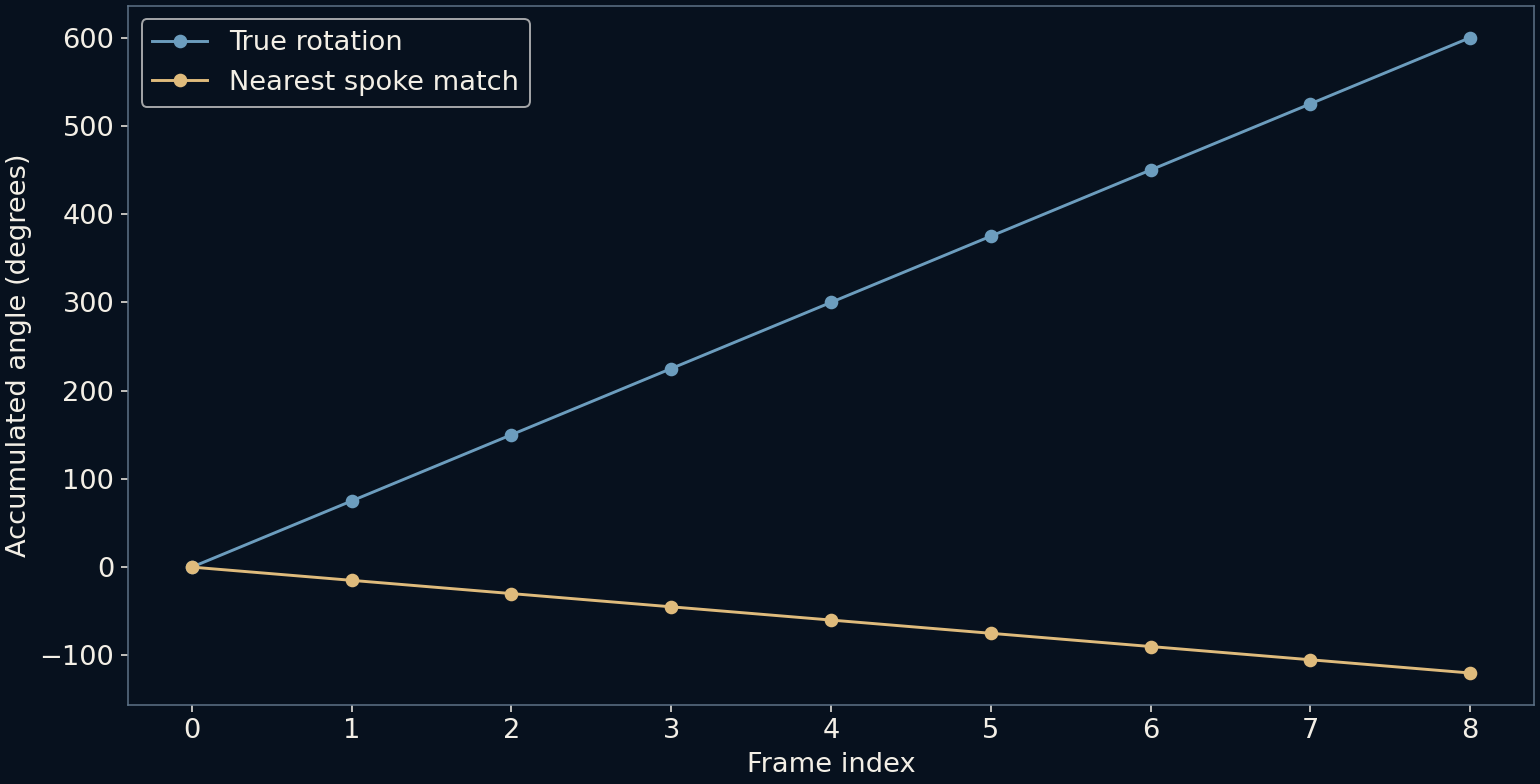
각 바퀴살을 다음 프레임의 가장 가까운 바퀴살과 연결하면 매 프레임 15도씩 후진하는 듯 보인다. 초당 24프레임에서는 1초에 360도 후진한다. 겉보기 속도는 초당 마이너스 한 바퀴다. 스크립트는 두 움직임이 샘플링 순간에 같은 바퀴살 방향을 남기는지 확인한다.
이것이 시간적 에일리어싱이다. 반복 구조를 너무 드문드문 관측해 같은 결과에 맞는 서로 다른 움직임을 구별하지 못한다. 뒤로 보이는 움직임은 무작위 실수가 아니다. 생성에 쓴 움직임은 아니지만 샘플 이미지에 수학적으로 일관되게 들어맞는 다른 설명이다.
관측 속도가 반복되는 모호함을 정한다
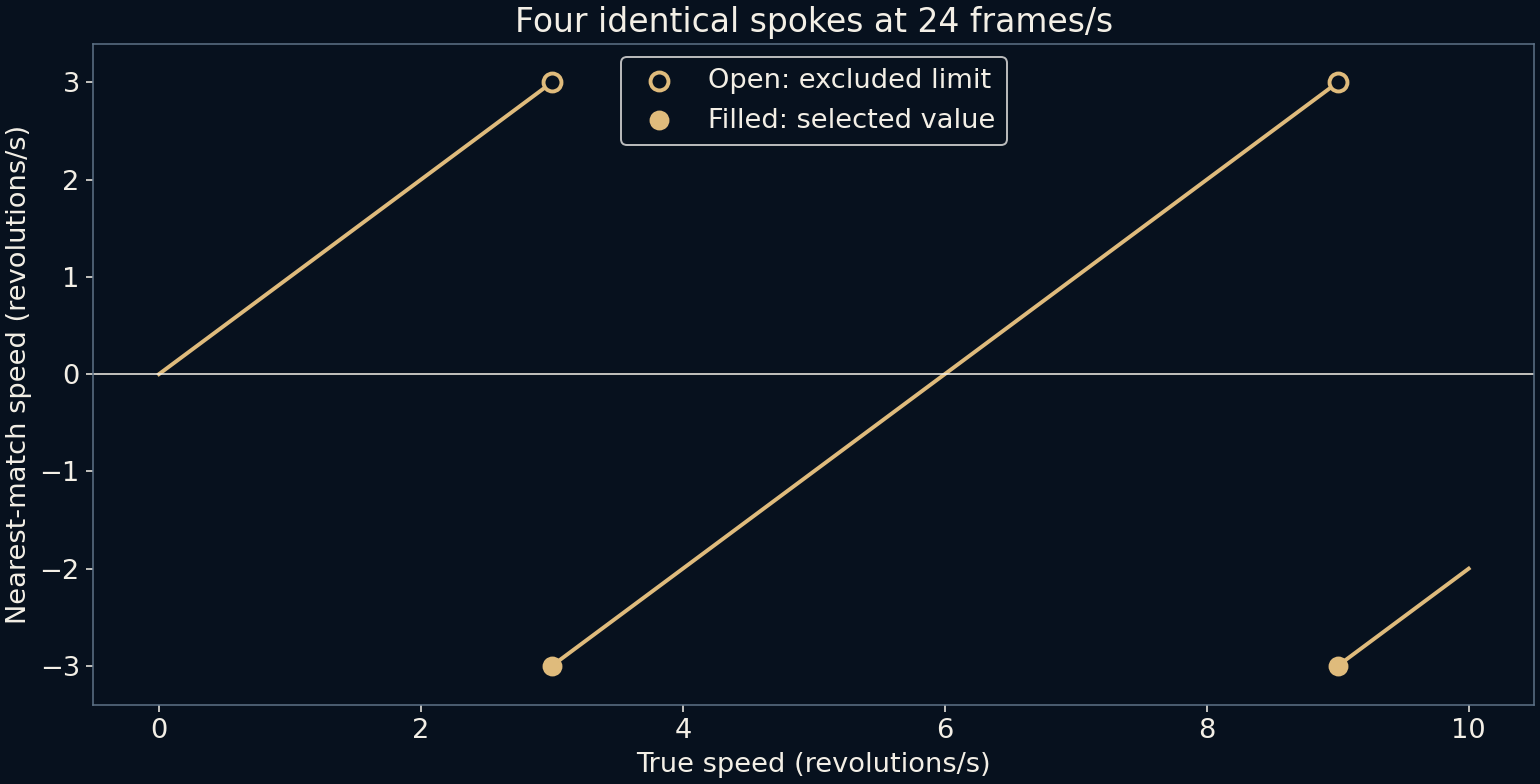
바퀴살 네 개가 있는 바퀴가 초당 다섯 번 돌면 고정 방향을 지나는 바퀴살 패턴은 초당 20번 반복된다. 초당 24프레임에서는 초당 네 번 뒤로 지나는 패턴과 유일하게 구별할 수 없다. 이를 바퀴살 수 네 개로 나누면 초당 마이너스 한 바퀴다.
속도 그래프는 가장 가까운 겉보기 움직임을 선택해 관측 패턴 주파수를 0 주변 구간으로 접는다. 실제 속도가 증가하면 선택한 겉보기 속도는 반복해서 도약한다. 이는 동일한 스냅샷을 해석한 결과이며 모터가 갑자기 변했다거나 모든 사람이 똑같이 지각한다는 뜻은 아니다.
셔터에도 길이가 있다
그림에서는 각 프레임을 순간 샘플로 다룬다. 실제 카메라는 유한한 노출 시간 동안 빛을 모은다. 그동안의 움직임은 경계를 흐리고 바퀴살 무늬를 약하게 만들 수 있다. 긴 노출이 에일리어싱을 덜 눈에 띄게 해도 특정 순간의 위치 정보는 함께 줄어든다.
따라서 프레임률과 셔터 시간은 다른 질문에 답한다. 프레임률은 관측 빈도, 노출 시간은 한 관측 안에 평균되는 움직임의 양을 정한다. 다른 조건을 확인하지 않고 하나만 바꾸면 바퀴의 외관이 달라져도 누락된 움직임이 정확히 복원되는 것은 아니다.
장면이 더 많은 단서를 준다
고유 표시, 불규칙한 바퀴살 배치, 보이는 타이어 질감은 일부 대칭을 깬다. 여러 프레임의 가속도 맥락을 제공할 수 있다. 반대로 다른 반복 무늬에도 비슷한 모호함이 생긴다. 컨베이어 벨트, 팬, 깜박이는 조명도 녹화나 표시 주기와 상호작용할 수 있다.
실제 영상에는 롤링 셔터가 행마다 다른 시각을 기록하거나, 압축이 세부를 바꾸거나, 조명이 깜박이는 문제가 더 있다. 네 바퀴살 예에는 그런 기제가 필요 없다. 이를 구분하면 결과가 이상해 보인다는 이유만으로 모든 기묘한 움직임을 한 원인으로 몰지 않을 수 있다.
프레임 사이에 가능한 움직임을 묻는다
선명한 사진의 연속도 운동을 확정하지 못할 수 있다. 한 프레임의 선명함은 시간 관측의 충분함을 보장하지 않는다. 촘촘한 줄무늬가 성긴 픽셀 격자에서 잘못된 넓은 띠가 되는 현상의 시간적 대응이다.
움직임이 이상해 보이면 대상의 반복률과 샘플링률을 비교하고 프레임마다 추적할 수 있는 독특한 특징을 찾아보자. 각 그림에 무엇이 보이느냐뿐 아니라 같은 그림들을 연결하는 다른 여정이 몇 개나 가능하냐가 중요하다.