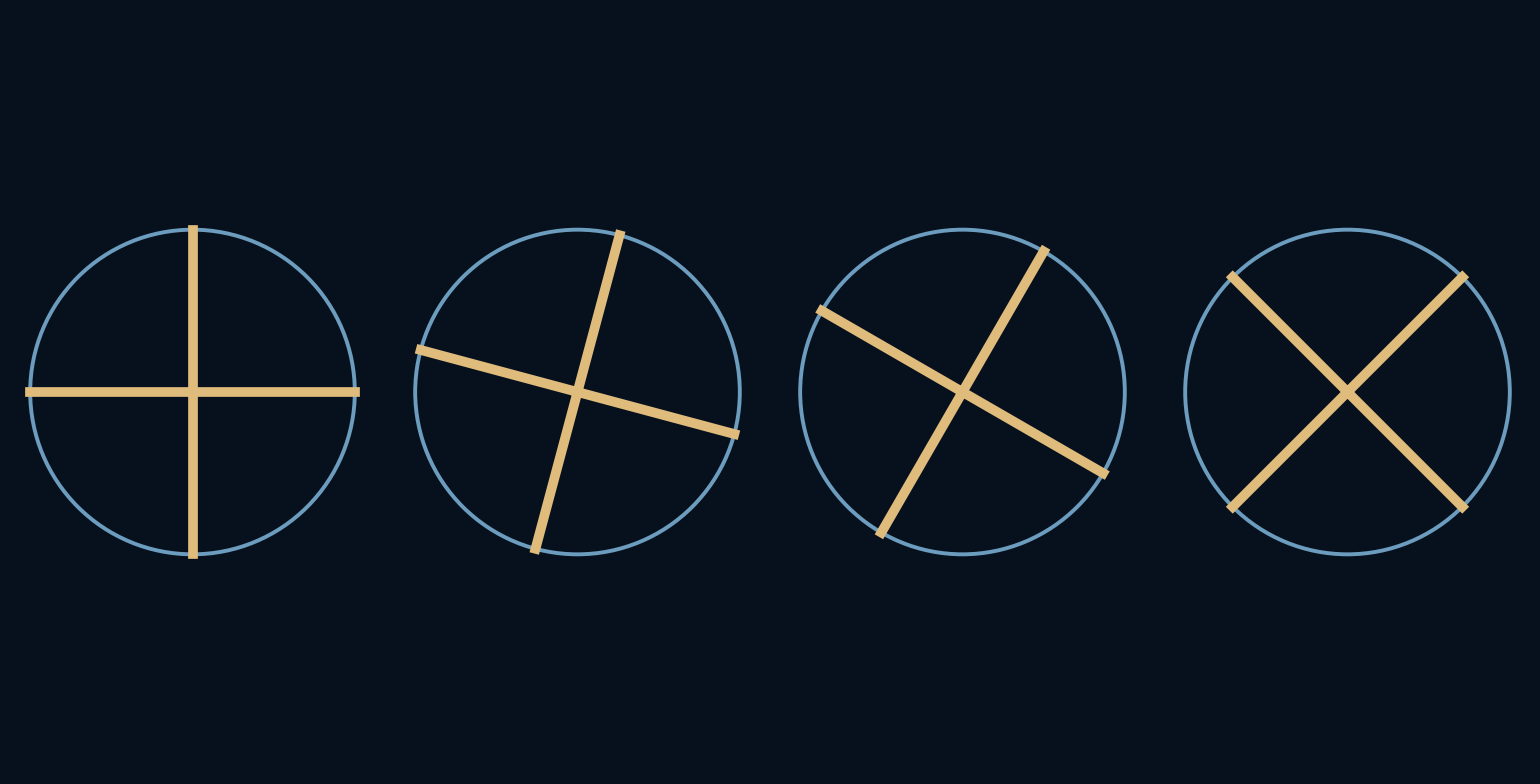
向前转的车轮,能否留下与向后转完全相同的画面?
影片中的车轮有时看起来减速、停止,甚至倒转,车辆却仍在前进。机械本身并没有反向,是一串静止画面对运动给出了有歧义的描述。只用四根相同的辐条,就能精确构造这种歧义,不需要拍摄车辆,也不用依赖错觉视频。
画面留下位置,没有留下中间的旅程。
相同的辐条失去了名字
模型车轮有四根均匀分布、无法区分的辐条。转过90度,画面就与原来相同。观察者无法确定顶部的辐条还是原来那一根,还是旁边的一根。这种重复外观是关键;如果某根辐条带有清晰的独特标记,就会提供额外信息。
现在让车轮每秒转五圈,每秒拍24帧。相邻帧之间,它前进75度。但下一幅画面,也可以用向后转15度来解释,因为向前75度与向后15度,恰好相差一个90度的辐条间隔。
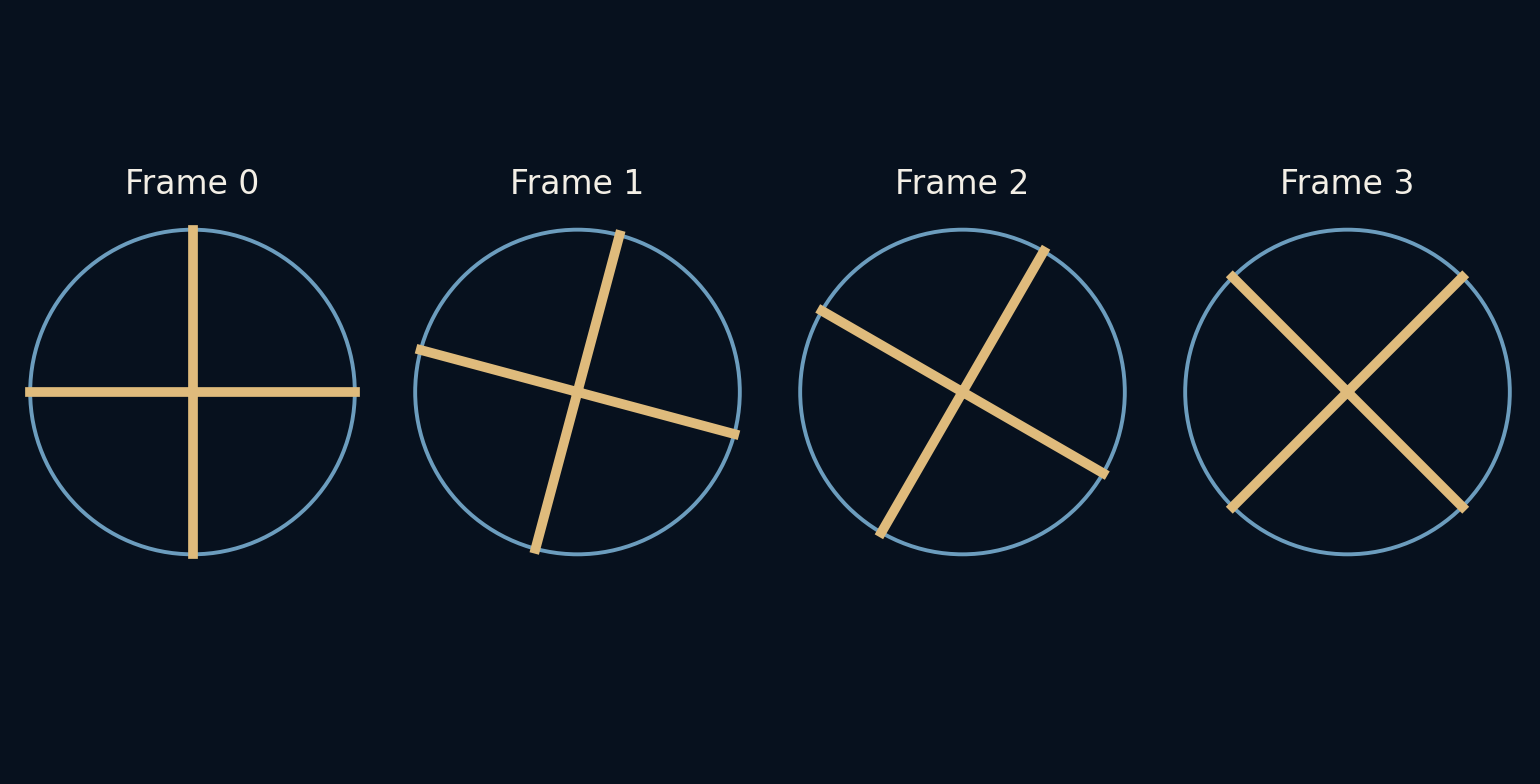
向后转,也能解释全部画面
把每根辐条连接到下一帧中最近的同样辐条,车轮就像每帧倒退15度。每秒24帧,等于每秒向后转360度,也就是表观速度为每秒负一圈。脚本确认,这两种运动在采样时刻的辐条方向完全一致。
这叫时间混叠:观察重复结构的频率太低,无法区分符合相同观测的不同运动。看到倒转,并不是随意出错,而是对采样图像的一种数学上自洽的解释,只是它并非生成图像时使用的真实运动。
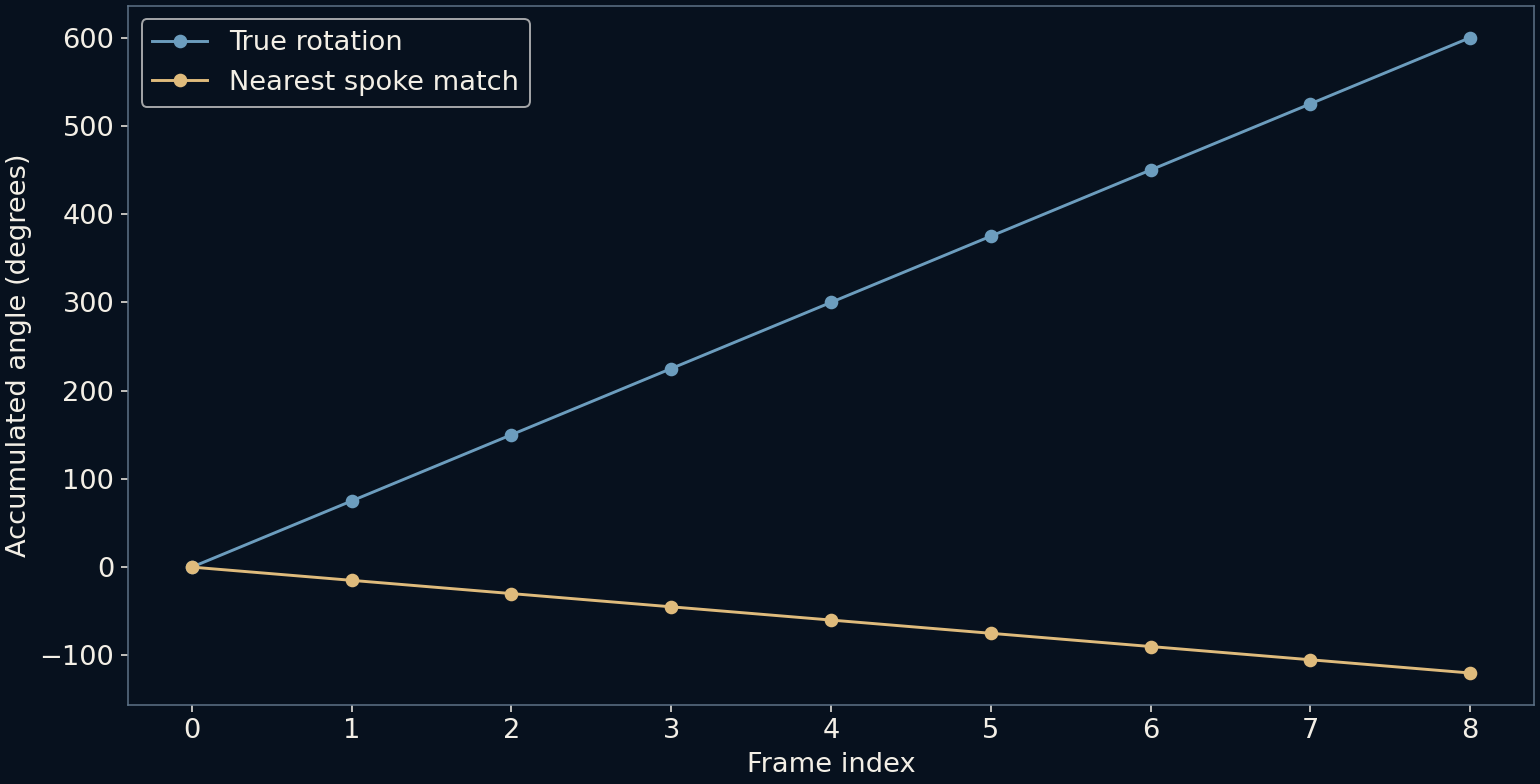
采样频率决定重复的歧义
四根辐条的车轮每秒转五圈,会让固定方向每秒经历20次辐条经过。每秒24帧的采样,不能唯一地区分它与每秒向后经过四根辐条的图案。再除以四根辐条,就得到每秒负一圈的表观速度。
速度图选取最接近的表观运动,把观测到的图案频率折回零附近的区间。真实速度增加时,所选表观速度会反复跳变。这些跳变属于对相同快照的这种解释,不表示模拟电机突然改变,也不是对每个人视觉体验的普遍预测。
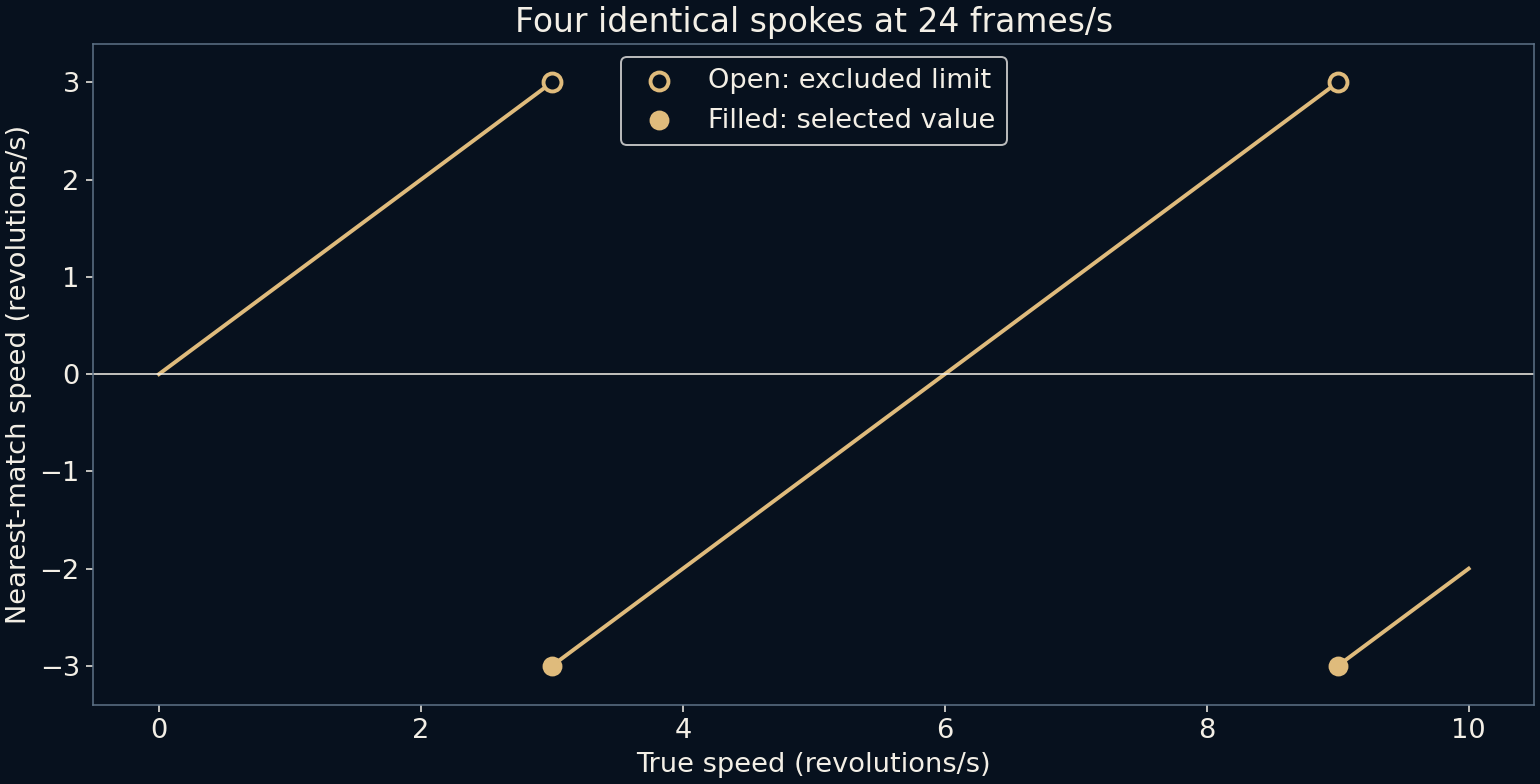
快门也有持续时间
插图把每帧当作瞬时采样。真实相机会在有限曝光时间内收集光。曝光期间的运动会抹开边缘,减弱清晰的辐条图案。更长曝光可能让混叠不明显,却也会丢掉辐条在某一瞬间具体位置的信息。
因此,帧率与快门时间回答不同的问题。帧率决定多久观察一次,曝光时长决定每次观察内部平均了多少运动。只改变其中一个,而不检查另一个,可能让车轮看起来不同,却未必准确找回缺失的运动。
场景可以提供更多线索
独特标记、不规则辐条排列,或清晰的轮胎纹理,都能打破部分对称性。跨越许多帧的加速过程也可能提供背景。反过来,其他重复图案也会产生类似歧义。传送带、风扇和闪光,都可能与记录或显示节奏相互作用。
真实影片还会有其他复杂因素:滚动快门在不同时间采样不同行,压缩改变细节,照明可能闪烁。四辐条例子不需要这些机制。把它们分开,有助于避免仅因为结果奇怪,就把所有异常运动形状归于同一个原因。
追问两帧之间发生了什么
一组清晰画面,仍然可能无法确定运动。单帧清楚,并不保证时间上的观察足够密集。这与细条纹在粗像素网格上变成错误宽条带,是时间与空间上的对应现象。
当运动看起来不合常理时,可以比较物体的重复频率与采样频率,并寻找能跨帧追踪的独特特征。重要的不只是每幅图显示了什么,还有多少条不同的运动路径,能够连接同一组画面。